


যদিও এটি ভালভাবে সংজ্ঞায়িত লোড, পুনরাবৃত্তিমূলক গতি এবং কম গতি সহ অ্যাপ্লিকেশনগুলিতে ভাল সঞ্চালন করে, অ্যাপ্লিকেশনটিতে খুব বেশি টর্ক প্রয়োজন হলে স্টেপার মোটরগুলি আটকে যেতে পারে। একটি স্টল ঘটে যখন মোটরটি সফলভাবে তার শেষে চলে যাওয়ার পরে সংক্ষিপ্তভাবে থেমে যায়। যেহেতু মোটর ওপেন-লুপ, মোটর সরবরাহকারী ড্রাইভ এবং কন্ট্রোলার জানেন না যে এটি বন্ধ হয়ে গেছে, এবং সিস্টেমটি চলতে থাকে যেন মোটরটি সফলভাবে চলাচল সম্পন্ন করে। সিস্টেমে একটি এনকোডার যুক্ত করে, এই সম্ভাব্য সমস্যা এবং স্টেপার মোটর সিস্টেমের অন্যান্য traditionalতিহ্যগত সীমাবদ্ধতা এড়ানো যায়। এনকোডার সহ স্টেপার মোটরগুলি আরও শক্তিশালী এবং শিল্প পরিবেশে আরও ভাল সঞ্চালন করতে পারে।
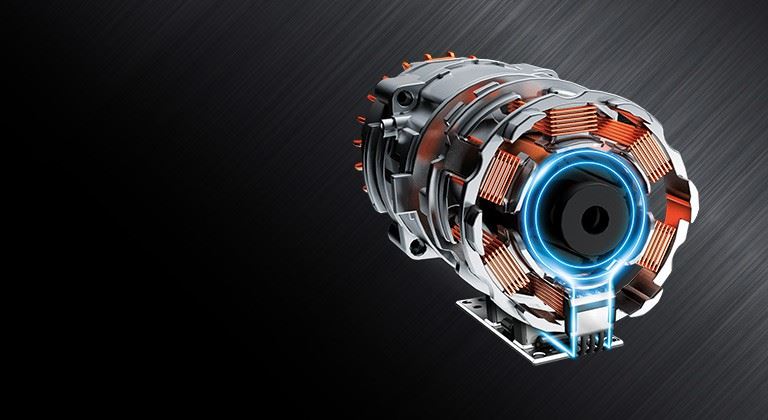
স্টেপার মোটর সিস্টেমের কর্মক্ষমতা উন্নত করতে এনকোডার ব্যবহার করুন
একটি স্টেপার মোটর সিস্টেমে একটি এনকোডার যুক্ত করা ড্রাইভে প্রতিক্রিয়া প্রদান করে স্টল সনাক্তকরণ বা এমনকি প্রতিরোধের কার্যকারিতা বৃদ্ধি করে। কন্ট্রোলারের অপারেটর' এর প্রোগ্রামিং পদ্ধতি অনুসারে, এনকোডার প্রতিক্রিয়া মোটর অবস্থান যাচাই করতে পারে, অবিলম্বে মোটর স্টল সনাক্ত করতে পারে, মোটর স্টলগুলি প্রতিরোধ করতে পারে এবং একটি বন্ধ-লুপ সার্ভো সিস্টেম তৈরি করতে পারে।
1. অবস্থান যাচাইকরণ: যখন সীমা অতিক্রম করা হয়, শেষ বিন্দুতে পৌঁছানোর আগে স্টেপার মোটর বন্ধ হয়ে যাবে। এই ঘটনাটি সাধারণত ঘটে যখন মোটরটি উচ্চ চক্রের অ্যাপ্লিকেশনের জন্য পর্যাপ্তভাবে মনোনীত না হয়। এনকোডার সহ স্টেপার মোটর মোশন কার্ভের শেষে পজিশন ফিডব্যাক প্রদান করতে পারে, যা ইঙ্গিত করে যে স্টেপার মোটর শেষ অবস্থানে পৌঁছানোর আগে থামে কিনা। কন্ট্রোলার এনকোডার কাউন্টের সাথে তুলনা করে যা প্রকৃত মোটর অবস্থানকে সংজ্ঞায়িত করে আন্দোলনের শেষে টার্গেট মোটরের অবস্থানের সাথে কোন পার্থক্য আছে কিনা তা নির্ধারণ করতে। যদি এনকোডার গণনা প্রকৃত মোটর অবস্থানের সাথে মেলে না, তাহলে সংশোধন আন্দোলন বা মোশন প্রোফাইল গণনা করা হবে এবং কার্যকর করা হবে।
এনকোডার সহ স্টেপার মোটর
অবস্থান যাচাইকরণ একটি সাধারণ অ্যালগরিদম ব্যবহার করে এবং একটি মৌলিক নিয়ামক বা মাইক্রোপ্রসেসর ব্যবহার করে; যাইহোক, এই ফাংশনটি গণনা এবং সংশোধন করার জন্য গতি বক্ররেখা সমাপ্তির জন্য অপেক্ষা করতে হবে। অতএব, অপারেটরকে সংশোধনমূলক ক্রিয়া সম্পাদনের জন্য দীর্ঘ সময় অপেক্ষা করতে হতে পারে। লোকেশন ভেরিফিকেশন লো-সাইকেল এবং লো-ভলিউম অ্যাপ্লিকেশনের জন্য আদর্শ, যেমন টেস্ট বা ল্যাবরেটরি পরিবেশে, অথবা ম্যানুয়াল প্রসেস অপারেশনে যেখানে চক্রের সময় কোন সমস্যা নয়।
2. স্টল সনাক্তকরণ: একবার মোটর স্টল, স্টল সনাক্তকরণ সিস্টেম এবং মেশিনকে অবহিত করবে যাতে মোটর তার লক্ষ্য অবস্থানে পৌঁছেছে কিনা তা অনিশ্চয়তা দূর করে। অবস্থান যাচাইকরণের চেয়ে আরও উন্নত ফাংশন, স্টল সনাক্তকরণ নিয়ন্ত্রককে কেবলমাত্র আন্দোলনের শেষে নয়, লক্ষ্যমাত্রার মোটর অবস্থানের রেজিস্টারের সাথে এনকোডার গণনা এবং ক্রমাগত তুলনা করতে সক্ষম করে। তুলনা পটভূমিতে ক্রমাগত চলে। অতএব, অবিলম্বে স্টল পরিস্থিতি সনাক্ত করার জন্য মোটরটি একটি খালি চক্র সম্পূর্ণ করার জন্য অপেক্ষা করার দরকার নেই, তাই সংশোধনমূলক পদক্ষেপগুলি দ্রুত কার্যকর করা যেতে পারে।
যখন একটি স্টল সনাক্ত করা হয়, কন্ট্রোলার একটি উচ্চ-স্তরের পিএলসি, পিসি, বা এইচএমআইতে একটি অ্যালার্ম পাঠাতে পারে যাতে সামগ্রিক মেশিনের কার্যকারিতা ব্যাহত না হয় বা একজন মানব অপারেটরের হস্তক্ষেপের অনুরোধ করা যায়। একবার নিয়ামক মোবাইল প্রোফাইলে একটি সমস্যা সনাক্ত করলে, এটি সংশোধনমূলক ক্রিয়াগুলিকে ট্রিগার করে। স্টল সনাক্তকরণ সময়-সংবেদনশীল অ্যাপ্লিকেশন বা পরিস্থিতিতে যেখানে চক্রের সময় গুরুত্বপূর্ণ। এটি শিল্প সমাধানগুলির নিম্ন কার্যকরী স্তর।
3. স্টল প্রতিরোধ: যদিও সিস্টেম ফাংশন ব্যাপকভাবে বৃদ্ধি পায়, স্টল সনাক্তকরণ মূলত স্টেপার মোটরের কার্যকারিতা উন্নত করে না; এটি এখনও অপারেটরকে সংশোধনমূলক আন্দোলন করতে এবং অক্ষটিকে মূল অবস্থানে পুনরায় উল্লেখ করতে হবে। অন্যদিকে, স্টল প্রতিরোধ গতিশীল এবং স্বয়ংক্রিয়ভাবে স্টল প্রতিরোধের জন্য গতি বক্ররেখা সামঞ্জস্য করতে পারে, যাতে মোটর একটি ধ্রুব টর্ক দিয়ে চলতে পারে, যাতে স্টল না করে একটি সঠিক শেষ অবস্থানে প্রবেশ করতে পারে। কন্ট্রোলার স্বজ্ঞাতভাবে মোটরের গতি সামঞ্জস্য করে, যেখানে মোটরকে সচল রাখতে এবং প্রকৃত এনকোডার কাউন্ট এবং টার্গেট মোটর পজিশনের মধ্যে ল্যাগ দূর করতে টর্ক যথেষ্ট। এইভাবে, স্টেপার মোটর চলতে থাকে, যদিও একটি বৃহত্তর গতি হ্রাস।
এনকোডার সহ স্টেপার মোটর
হ্রাসের মাত্রা সরাসরি মোটরের উপলব্ধ ঘূর্ণন সঁচারক বল এবং গতি বক্ররেখা প্রয়োজনীয় টর্কের মধ্যে পার্থক্য সম্পর্কিত। অনেক ক্ষেত্রে, গতি পরিবর্তন ব্যবহারকারীর কাছে খুব ছোট বা অগোচরে হবে। যখন মোটর একটি মোশন কার্ভ সম্পন্ন করে এবং সফলভাবে টার্গেট এন্ড পজিশনে পৌঁছায়, ট্রেড-অফ হল সামগ্রিক মোশন টাইম বাড়ানো।
নিবন্ধটি মূলত এনকোডার সহ স্টেপার মোটর সম্পর্কিত জ্ঞানের পরিচয় দেয়। আপনি জানতে পারেন যে এনকোডার সহ স্টেপার মোটরগুলি মোশন কার্ভের শেষে অবস্থানের প্রতিক্রিয়া প্রদান করতে পারে, যা নির্দেশ করে যে স্টেপার মোটর শেষ অবস্থানে পৌঁছানোর আগে থেমে যায় কিনা। কন্ট্রোলার এনকোডার কাউন্টের সাথে তুলনা করে যা প্রকৃত মোটর অবস্থানকে সংজ্ঞায়িত করে আন্দোলনের শেষে টার্গেট মোটরের অবস্থানের সাথে কোন পার্থক্য আছে কিনা তা নির্ধারণ করতে।


